باريس

نماذج يجب أن تُصرَّف. روبوتات يجب أن تبقى واقفة.

مكدسات استدلال، ومسرّعات فوتونية، وحركة، ورؤية تخرج من دفتر التجارب.

المشاريع

معاينة أولاً. العرض الكامل يُفتح تحتها.

01

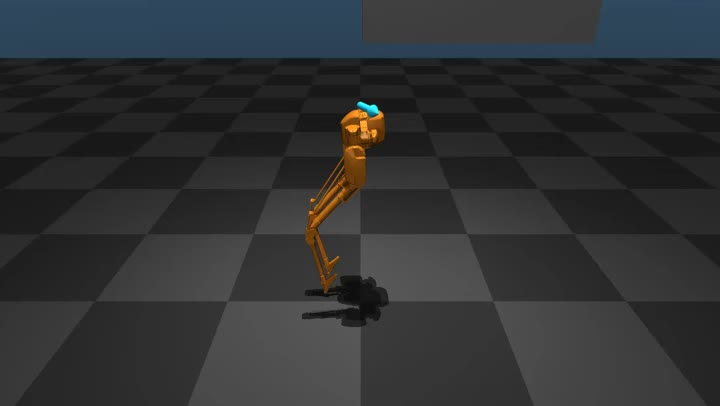
⁦DropRL⁩ — منظومة تدريب واحدة لبيئات متعددة

غالبًا ما تخلط مشاريع التعلم المعزز بين البيئة وكود التدريب، فتتحول كل مهمة جديدة إلى عملية ربط جديدة.

مفتوح المصدر · تعلم معزز · ⁦MuJoCo⁩ · ⁦Python⁩ · ⁦Ray RLlib⁩

عرض على ⁦GitHub⁩ ←

الحفاظ على قابلية نقل المهام والإعدادات و ⁦checkpoints⁩ مع دعم بيئة مشي كاملة لروبوت ⁦Cassie⁩.

افتح العرض
/ droprl · cassie · إشارات ⁦debug⁩ للـ ⁦RL⁩ متزامنة مع الفيديو t = 0.0s
/ droprl · snake-v0 · وكيل ⁦AI⁩ التكرار 0 · المكافأة 0.0 · النقاط 0
★ نجمة · السياسة ⁦π⁩

02

لمسة عاطفية — ⁦VR⁩

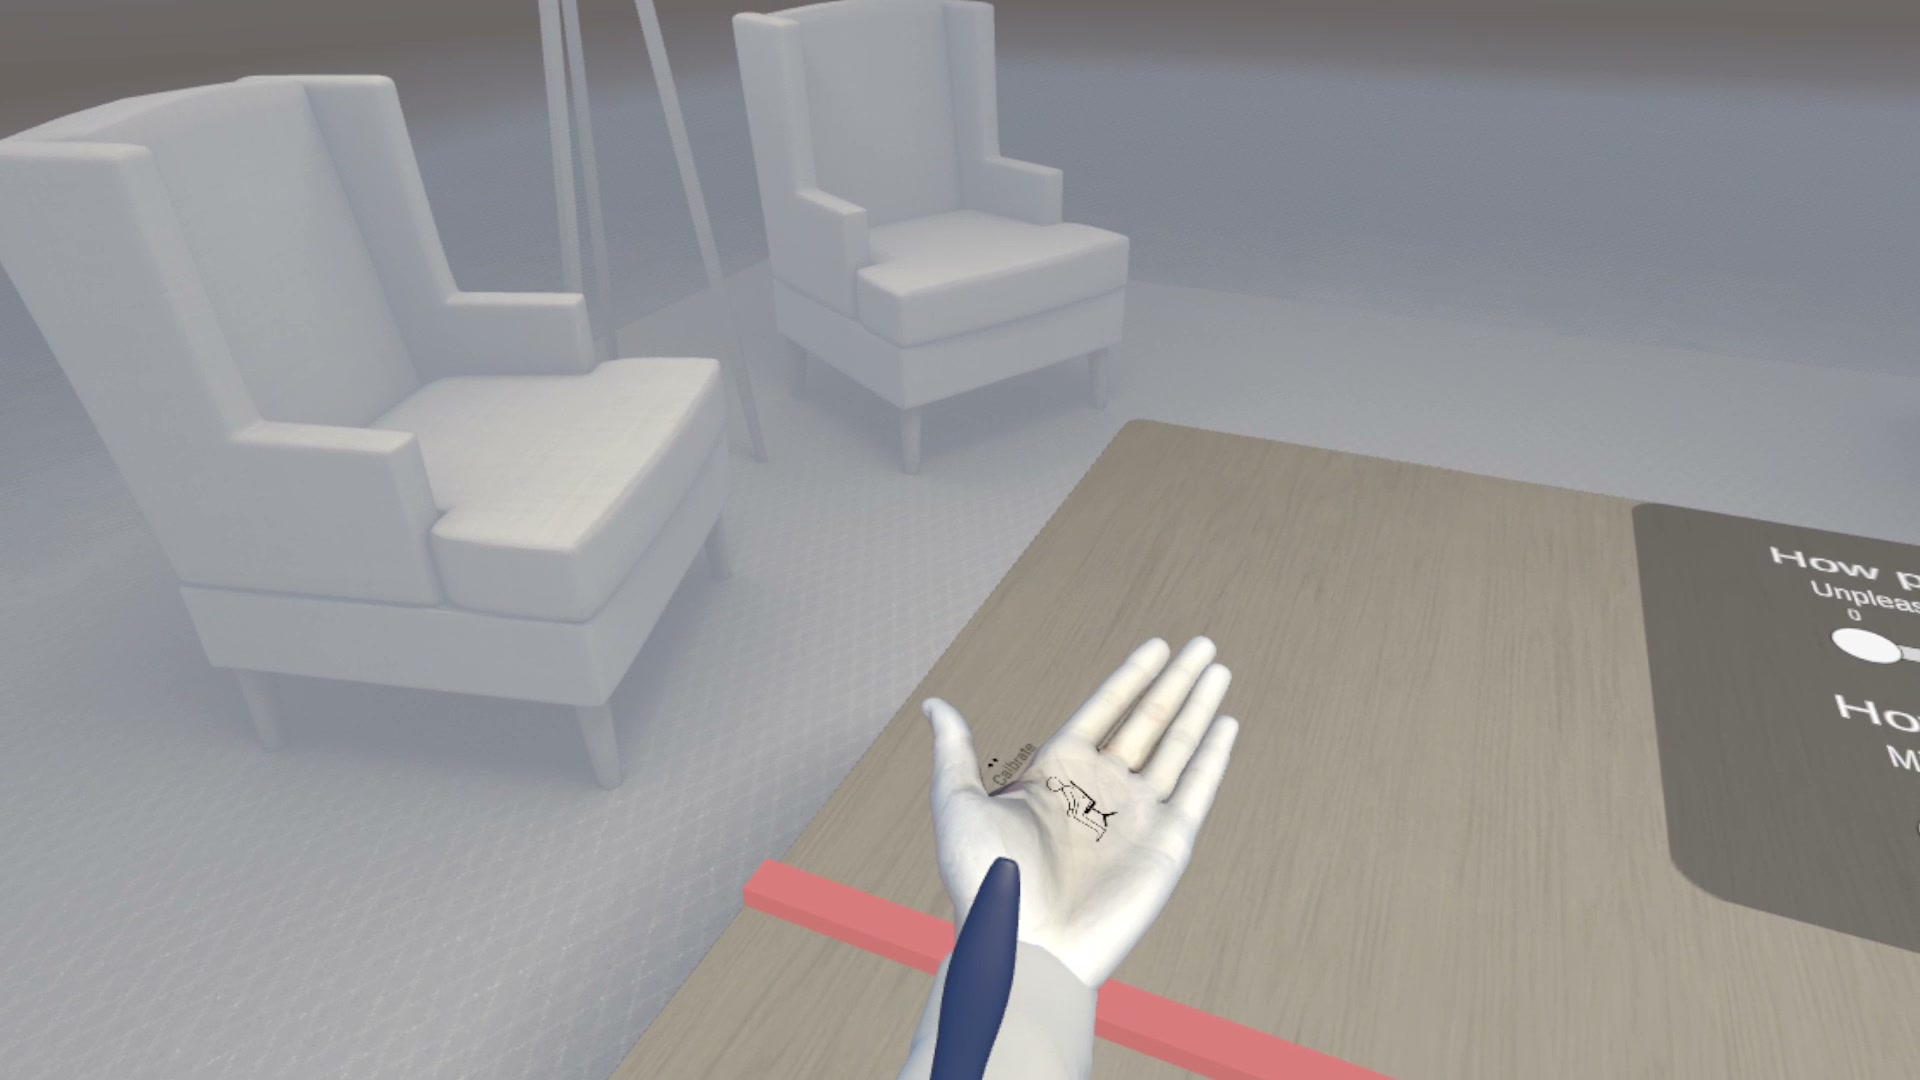
مواءمة ضربة فرشاة في ⁦VR⁩ مع لمس روبوت حقيقي بدقة كافية لدراسة فيزيولوجيا النفس.

مشروع تخرّج · ⁦VR⁩ · روبوتات · ⁦Unity⁩ · ⁦Franka⁩ · ⁦Redis⁩

عرض على ⁦GitHub⁩ ←

مزامنة العرض والروبوت/اللمس والإجابات الذاتية دون أن ينهار وهم التجربة.

افتح العرض

⁦Unity⁩ · ⁦VR⁩ · ⁦Franka Emika⁩ · ⁦Redis⁩ · تتبع اليد

محاكاة اللمس

محاكاة لمس عاطفي

ضربة فرشاة على يد افتراضية. كان هذا المحفّز الأساسي في الدراسة.

البروتوكول والواجهة

المعايرة

معايرة تتبع اليد

يؤكد المشارك وضعيات اليد، ثم يتابع عدًا تنازليًا قبل بدء التجارب.

تقييم داخل ⁦VR⁩

واجهة المتعة والشدة

يجرى التقييم داخل الخوذة حتى لا يُقطع تسلسل التجربة.

03

لعبة ألغاز لدراسة ⁦ADHD⁩

بناء لعبة ضمن مشروع بحثي جامعي لدراسة انتقال الأطفال المصابين بـ ⁦ADHD⁩ بين الاستكشاف واستغلال ما تعلّموه.

مشروع جامعي · ⁦Unity⁩ · ⁦ADHD⁩ · ⁦C#⁩ · تصميم ألعاب

فتح المشروع ←

نحو ⁦200⁩ ساعة عمل فردي: حلقة اللعب، تصميم المراحل، الميكانيكا، الإضاءة، ونسخة جاهزة لاختبارات المستخدمين.

افتح العرض

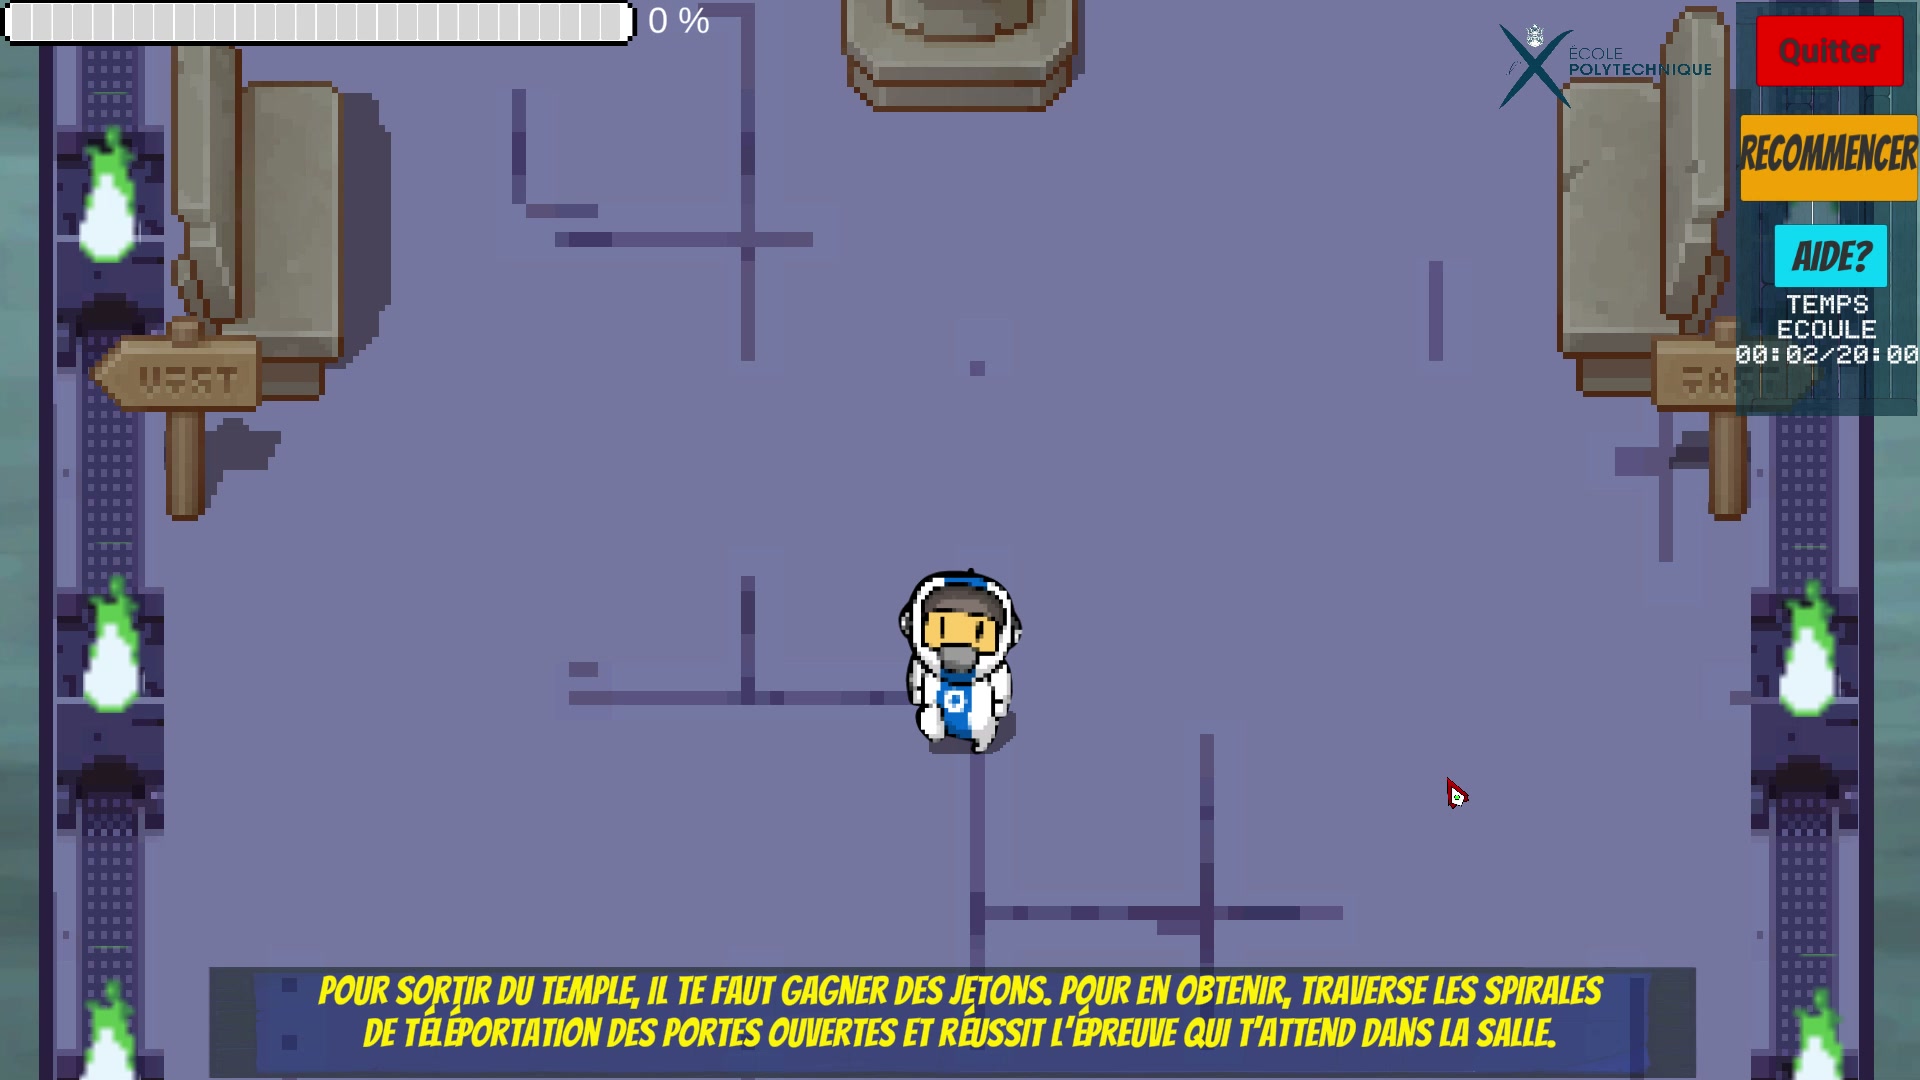
المركز واختيار المستوى

معبد مركزي فيه تماثيل كعلامات وبوابات لكل لعبة صغيرة.

مشروع جامعي فردي · نحو ⁦200⁩ ساعة · صُمم لاختبارات مع أطفال مصابين بـ ⁦ADHD⁩

٤ ألعاب صغيرة

لغز صناديق ملوّنة

غرفة بأسلوب ⁦Sokoban:⁩ ادفع الصناديق إلى البلاطات المطابقة للونها.

جسر هش

الأرقام على الصناديق تبيّن كم بلاطة تبقى صامدة قبل انهيار الجسر.

انزلاق على الجليد وفخاخ

جليد بلا احتكاك، فخاخ مسامير، وهامش خطأ ضيق للغاية.

متاهة المصباح

متاهة دائرية، ولا يكشف ⁦fog-of-war⁩ إلا الخانات القريبة من اللاعب.

04

⁦Noine⁩ — لعبة الطاحونة

بناء لعبة الطاحونة من البداية إلى النهاية، مع ذكاء اصطناعي يلعب بجدية.

ذكاء ألعاب · ⁦pygame⁩ · ⁦Minimax⁩ · ⁦Python⁩

عرض على ⁦GitHub⁩ ←

يتغيّر توليد الحركات بين وضع القطع وتحريكها ومرحلة الطيران؛ لذلك يجب أن يتتبع البحث حالة اللعبة بدقة.

افتح العرض
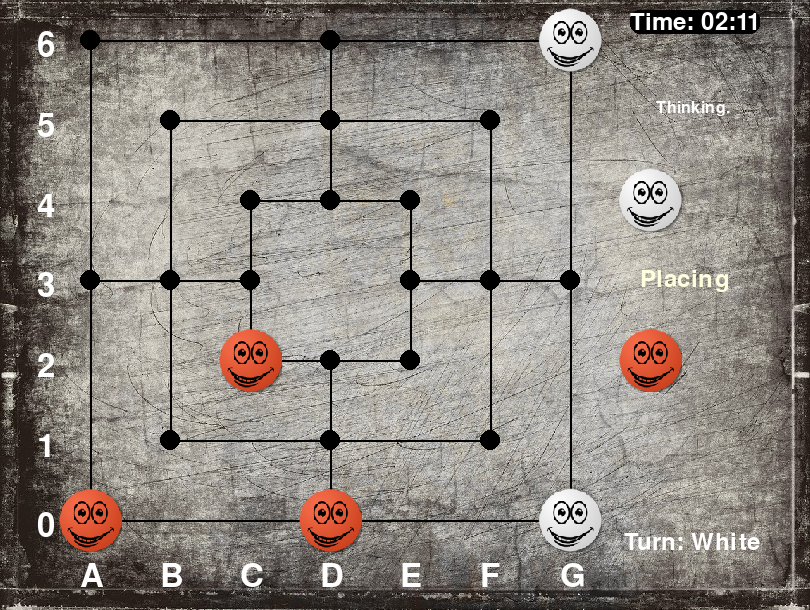
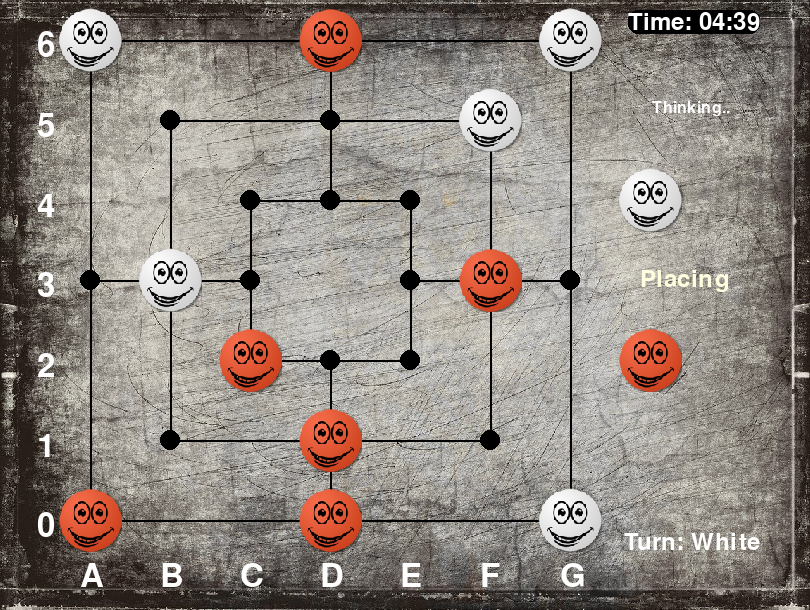
/ ⁦noine⁩ — لعبة الطاحونة ·

اضغط على نقطة · كوّن طاحونة لتأخذ قطعة

نسخة ⁦Pygame⁩ الأصلية

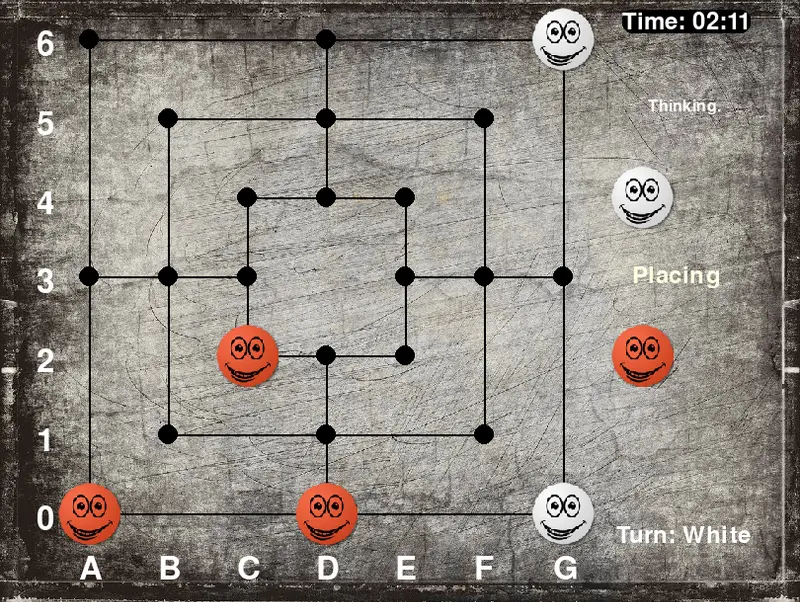
لوحة ⁦Noine⁩ في منتصف اللعب مع قطع برتقالية وبيضاء
منتصف اللعبة
لوحة ⁦Noine⁩ أثناء أسر قطعة بعد تكوين طاحونة
مرحلة الطاحونة

05

مسافات ⁦Wasserstein⁩ الالتفافية

جعل مسافات النقل الأمثل قابلة للاستخدام على ⁦grids⁩ و ⁦meshes⁩ بدل أن تبقى فكرة نظرية مكلفة.

هندسة · نقل أمثل · ⁦Python⁩

عرض على ⁦GitHub⁩ ←

استخدام ⁦convolution⁩ وحلول معادلة الحرارة بدل بناء مصفوفة كثيفة لتكاليف كل زوج.

افتح العرض

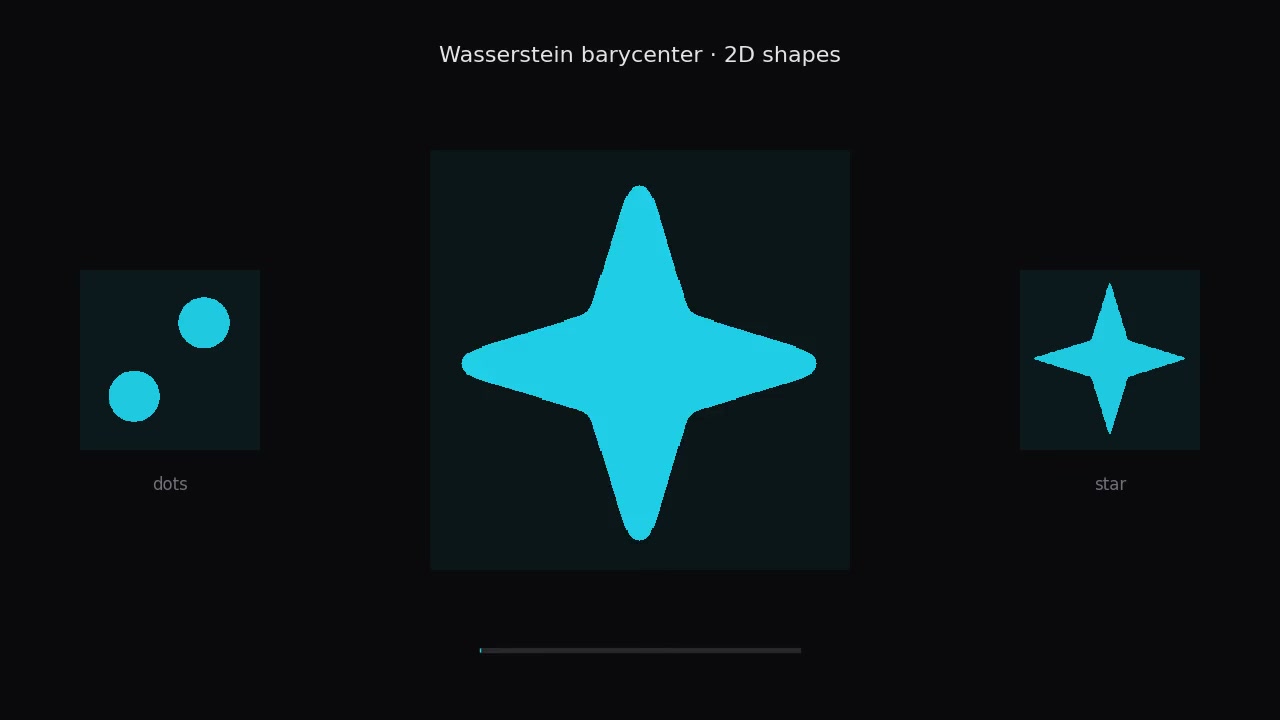
ديموهات ⁦Barycenter⁩

تحويل شكل ثنائي الأبعاد

تتحول نقاط إلى نجمة عبر ⁦barycenter⁩ من ⁦Wasserstein⁩ الالتفافي على شبكة ثنائية الأبعاد.

تحويل صورة ⁦RGB⁩

تمزج ⁦barycenters⁩ لكل قناة صورتين ملوّنتين مع بقاء بنية الكتلة مقروءة.

تحويل ⁦voxel⁩ ثلاثي الأبعاد

يتداخل ديناصور ⁦voxel⁩ و ⁦double torus⁩ عبر ⁦barycenter⁩ ثلاثي الأبعاد مُنعّم قليلًا.

نقل توزيع على سطح

تمتزج ⁦Gaussians⁩ بنواة حرارية على ⁦torus⁩ خلال ⁦13⁩ خطوة، فيبقى الانتشار والاندماج واضحين.

الخبرة

عمل كان عليه أن ينجح خارج دفتر التجارب.

  1. آب ⁦2026⁩ — تشرين الأول ⁦2026⁩

    ZML

    مهندس برمجيات · باريس، فرنسا

    • نقلت نماذج ذكاء اصطناعي كبيرة إلى مكدس الاستدلال في ⁦ZML⁩ ، المبني بلغة ⁦Zig⁩.
    • كيّفت معماريات النماذج وعملياتها بما يتيح ترجمتها وتنفيذها بكفاءة على المسرّعات.
    • عملت على كامل المسار، بدءًا بتحميل أوزان النماذج ووصولًا إلى مرحلتي الترجمة والاستدلال.
  2. تشرين الأول ⁦2024⁩ — تموز ⁦2026⁩

    Arago

    مهندس برمجيات، مسرّعات ذكاء اصطناعي · باريس، فرنسا

    • مسار ⁦PyTorch⁩ نحو مسرّع فوتوني: ⁦kernels⁩ ، توزيع ⁦graph⁩ ، و ⁦runtime⁩ على المضيف.
    • ⁦dispatch⁩ للـ ⁦firmware⁩ ، طوابير الجهاز، وعمل الـ ⁦driver⁩ الذي يحمل هذا المسار.
    عرض المزيد

    منظومة تسريع مصممة حول ⁦PyTorch⁩ وطريقة العمل المعتادة لفرق الذكاء الاصطناعي.

    المشكلة
    ضرب المصفوفات الفوتوني ليس سوى ⁦kernel⁩ واحد. يحتاج المنتج إلى مسار كامل من ⁦PyTorch⁩ عبر ⁦runtime⁩ و ⁦firmware⁩ ثم العودة إلى ⁦tensors⁩ يمكن للمستخدم التعامل معها بصورة طبيعية.
    ما بنيته
    ⁦compiler lowering⁩ ، ⁦runtime⁩ على المضيف، مسارات ⁦drivers⁩ ، تخصيص سريع، نقل ⁦device-to-device⁩ ، ⁦launch queues⁩ ، و ⁦dispatch firmware⁩.
    العقدة الصعبة
    تذهب مناطق من ⁦graph⁩ أو عمليات منفردة إلى الأجهزة، تُفكك إلى ⁦primitive graphs⁩ ، تُنفَّذ على ⁦mono cores⁩ ، وتعود إلى ⁦PyTorch⁩ عبر ⁦events⁩. ويجب أن يبقى الإحساس قريبًا من مكدس مسرّع عادي.

    ⁦PyTorch⁩ · ⁦Runtime⁩ · ⁦Firmware⁩ · ⁦Accelerators⁩

    لماذا لا يوجد مستودع للكود ←

    خريطة الـ ⁦Runtime⁩

    رسم ⁦PyTorch⁩ → تقسيم ⁦compiler⁩ → تنفيذ على أكثر من جهاز

    01

    رسم الحساب في ⁦PyTorch⁩

    ⁦input⁩ aten.mm norm gelu ⁦copy⁩ aten.mm add ⁦output⁩
    • عمليات ⁦ATen⁩ تُكوّن رسم اعتماد حقيقيًا
    • حواف ⁦tensors⁩ تساعد على تحديد مكان تنفيذ العمل
    • المناطق القابلة للتسريع تُعزل قبل الإطلاق
    02

    ⁦compiler⁩ + ⁦runtime⁩ على المضيف

    01 خفض مستوى الرسم
    02 توزيع العمل
    03 تخطيط الإطلاقات والنقل
    03

    تنفيذ على كل جهاز

    رسم فرعي ⁦A⁩

    ⁦Device 0⁩

    ⁦launch -> DAG primitives⁩

    جلسات التنفيذ

    ⁦queue 0⁩ ⁦queue 1⁩ ⁦queue 2⁩

    رسم ⁦primitives⁩ داخل الجهاز

    نواة التحكم
    وحدة حساب ليزرية
    مزامنة + أحداث الجهاز
    ⁦PCIe⁩ / ربط الأجهزة
    رسم فرعي ⁦B⁩

    ⁦Device 1⁩

    ⁦node -> DAG primitives⁩

    جلسات التنفيذ

    ⁦queue 0⁩ ⁦queue 1⁩ ⁦queue 2⁩

    رسم ⁦primitives⁩ داخل الجهاز

    نواة التحكم
    وحدة حساب ليزرية
    مزامنة + أحداث الجهاز
    04

    النتيجة

    • قد يكون الإطلاق رسمًا فرعيًا مترجمًا أو عملية ⁦PyTorch⁩ واحدة
    • يحوّل ⁦firmware⁩ الرسم إلى ⁦DAG⁩ من ⁦primitives⁩ لأنوية ⁦mono⁩
    • تنتقل ⁦tensors⁩ الوسيطة عبر ⁦PCIe⁩ أو روابط الأجهزة

    مخطط مبسّط — مصطلحات عامة فقط

  3. أيلول ⁦2023⁩ — أيلول ⁦2024⁩

    EyePick

    مهندس Machine Learning · باريس، فرنسا

    • بنيت خطوط رؤية حاسوبية لأتمتة روبوتية بزمن قريب من الحقيقي في الصناعة والزراعة والمطابخ.
    • عملت على كشف الشذوذ وتصنيف الصور لأغراض ضبط الجودة.
    • كيّفت نماذج مبنية على ⁦ResNet⁩ عندما تعرقلت خطوط شبيهة بـ ⁦YOLO⁩ بسبب قيود الترخيص.
  4. آذار ⁦2023⁩ — أيلول ⁦2023⁩

    Wandercraft

    متدرب Reinforcement Learning · باريس، فرنسا

    • درّبت سياسات تحكم ⁦RL⁩ لروبوت ⁦Cassie⁩ ثنائي الأرجل وهيكل ⁦Eve⁩ الخارجي.
    • استخدمت ⁦NVIDIA Isaac Gym⁩ و ⁦Ray RLlib⁩ للمحاكاة المتوازية وتدريب السياسات بشكل موزع.
    • عملت على نقل ⁦sim-to-real⁩ عبر ⁦imitation learning⁩ و ⁦domain adaptation⁩ و ⁦visual adaptation⁩.
  5. حزيران ⁦2022⁩ — أيلول ⁦2022⁩

    Poppins — سابقًا Mila

    متدرب خوارزميات ذكاء اصطناعي · باريس، فرنسا

    • نفّذت صعوبة تكيفية للعبة علاجية مخصصة للأطفال المصابين بعسر القراءة.
    • استخدمت ⁦clustering⁩ ومقاييس اللعب لضبط الصعوبة دون طلب ⁦feedback⁩ مباشر من الأطفال.
    • عملت على الخوارزمية وعلى دمجها داخل اللعبة.

نبذة

النسخة القصيرة، قبل الوظائف.

صورة شخصية للحسين جميل
الحسين جميل الذكاء الاصطناعي والروبوتات والأنظمة

أنا مهندس برمجيات مقيم في باريس. أحب المشاريع التي تبدو بسيطة على الورق، ثم تظهر عند تنفيذها كل التفاصيل الشيّقة التي يفرضها الواقع.

درست في ⁦École Polytechnique⁩ و ⁦Sorbonne Université:⁩ رياضيات وفيزياء، ثم تعلم آلي وروبوتات.

أحب العمل على برمجيات يجب أن تصمد أمام تحديات العتاد والفيزياء وزمن الاستجابة وتوقعات الناس. وخارج العمل، يتوزع وقتي عادةً بين مشروع جانبي والموسيقى والتسلّق ولغز كان الأولى بي أن أتركه وشأنه.

المهارات والخلفية

الأدوات التي أستخدمها، وما درسته، وأين أدرّس

المهارات

البرمجة

⁦Python⁩ · ⁦Zig⁩ · ⁦C++⁩ · ⁦C⁩ · ⁦OCaml⁩ · ⁦Java⁩ · ⁦C#⁩ · ⁦SQL⁩

أنظمة ⁦AI⁩

خطوط استدلال · تشغيل ⁦PyTorch⁩ · خفض مستوى الرسم · عمل ⁦runtime⁩ · ⁦ISA⁩ مخصصة · ⁦Kernels⁩ · تنفيذ متعدد الأنوية

تعلم آلي

رؤية حاسوبية · تعلم معزز · تعلم بالتقليد · ⁦Sim-to-real⁩ · نشر نماذج

الروبوتات

⁦NVIDIA Isaac Gym⁩ · ⁦Ray RLlib⁩ · تحكم روبوتي · أتمتة صناعية · واجهات ⁦VR⁩ للروبوتات

الأدوات

⁦Linux⁩ · ⁦Git⁩ · ⁦Docker⁩ · تصحيح أخطاء · تكامل ⁦HW/SW⁩

الدراسة

  • ⁦École Polytechnique⁩ شهادة هندسة — بمستوى ⁦MSc⁩ · ⁦2020 — 2024⁩
  • ⁦Sorbonne University — UPMC⁩ ⁦Master 2⁩ — أنظمة ذكية · ⁦2023 — 2024⁩
  • ⁦Lycées Buffon & Louis-le-Grand⁩ ⁦CPGE — MPSI → MP*⁩ · ⁦2018 — 2020⁩

التدريس

  • ⁦Master X-HEC⁩ محاضر ضيف في ⁦machine learning⁩ لطلاب ماجستير هندسة وأعمال.
  • ⁦Lycée Saint-Louis⁩ ممتحن شفهي رياضيات لطلاب ⁦CPGE⁩.

اللغات

العربية لغة أم · الفرنسي ثنائي اللغة · الإنجليزي ثنائي اللغة · الإسباني متوسط

الاهتمامات

⁦MMA⁩ · ألغاز · كمان · تسلق

على الجانب

تعلّمت ⁦3ds Max⁩ بمفردي لأنني أردت صنع غرف وشخصيات تشبه أعمال ⁦Pixar⁩. كانت هذه الرندرات أول مشاريعي الإبداعية الحقيقية على الحاسوب.

تواصل

لديك مشروع أو مشكلة أنظمة أو تحدٍ تقني غير معتاد؟